登录
 注册

人形机器人卡在AI临界点
“我认为,机器人目前最大的问题还是机器人AI没有突破一个临界点,所以现在的机器人看上去还是有点笨拙,如果哪一天有人把AI机器人的模型做出来,我们可以保证一定时间内给客户做10万个人形机器人。”
王兴兴此前接受媒体采访时大致的意思。
但这话的意思很直接,考虑到目前的AI模型、AI的训练数据集、AI场景的落地部署等,都是基于通用的人工智能大模型来完成的,对机器人来说,简单的语言信号接收处理和识别可以依托其完成,但要想真正做到特别如人一样熟练或者达到工业级别,目前的AI技术完全不够。
这就引出一个问题,当前的人形机器人的行为来自哪里?是深度学习还是模仿行为,有必要探讨两者的关系,另外AI大模型是否又真正决定具身智能能够走多远?
01 机器行为模仿的通俗定义
机器的行为现象不难解释,春晚舞台上扭动的身躯、人形机器人在马拉松中的奔跑、工厂流水线中的自动操作作业……甚至在酒店为客人送外卖的萌宠机器人,都是机器模仿人类行为的最好解释。
通常,要解释行为比产生行为很复杂,产生行为大多先于人们的认知就发生了,而解释行为则要从行为学本身乃至神经网络、深度学习、推理生成、统计学……等众多学科中来找答案。
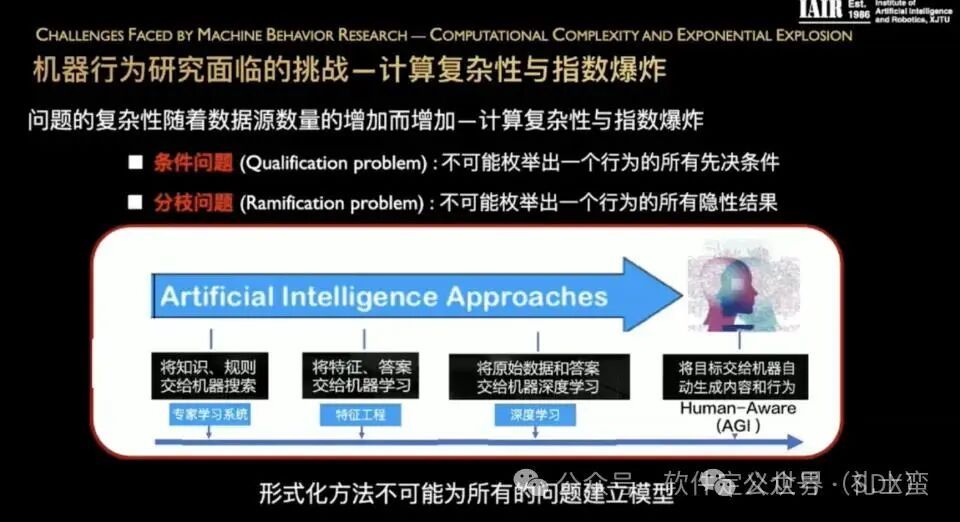
因为几乎人类所有的行为都是从环境中学来的,即刺激反应的结果的。这就是对认知过程的理解。如果我们从人工智能技术的发展来看,我们可以把人工智能技术的发展分为如下阶段:
(1)初期阶段,这个阶段的统一叫法是“单纯的系统学习系统”,人们把自己的任务和要求,交给机器去进行处理。这个阶段最为典型的例子就是搜索和爬虫,机器进行简单的深度挖掘。
(2)中期阶段,简称为“特征工程”,所谓特征工程是将事先定义的特征和答案交给机器去学习,比如人类通过大量的数据训练,让机器去记住相应的知识模块,从而进行产生模仿行为。
(3)发达阶段,是将原始数据和标签交给机器,利用深度神经网络让机器自动学习特征并尝试初步判断和决策。典型的例子就是辅助驾驶和人形机器人跳舞之类的现象。在这一阶段人工智能取得了惊人的发展,特别是机器在语音和图像识别与分类能力方面超过了人类。
(4)终极阶段是目前整个人工智能正在推进的方向,人类只需要将任务和目标交给机器,机器就可以像人类一样感知和理解世界,人与人之间或社会会与物理世界自然交互,也就是说在这一阶段探索具有人类意识的人工智能系统,像人类一样在广泛的任务和环境中进行学习和适应,实现通用人工智能。
自我意识、自主思考、学习计划、解决问题以及理解复杂概念的能力,它可以在新的未曾遇到的情景下适应并执行任务,这需要广泛的背景知识和常识,还有抽象思维和判断等人类智能所有的关键特征,这是一个充满着不确定性的未来目标。
02 具身智能和行为间是何种生成关系?
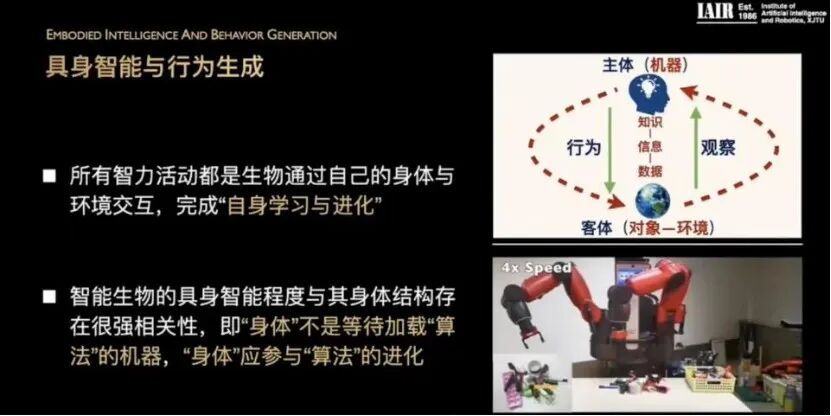
具身智能是一种机器自主感知环境、学习和理解行动的能力,从生物进化的角度来看,地球上所有智力活动都是生物通过自己的身体与环境交互后,通过自身学习与进化遗留下来的智力遗产。
智能是具身化和情境化的,具身智能强调智能生物的智能化程度和它的身体结构存在着很强的相关性,也就是说身体不是等待加载算法的机器,而是身体本身应该参与算法的进化。
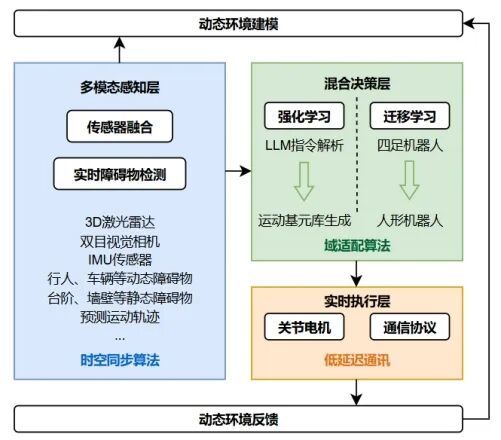
如果我们以市面上的人形机器人为硬件载体,构建动态环境感知-决策-执行闭环系统。那么框架包含以下核心模块:
——多模态感知层:集成3D激光雷达、双目视觉相机与IMU传感器,通过时空同步算法实现环境语义分割与动态障碍物检测。
——混合决策层:采用分层强化学习(HRL)架构,上层基于大语言模型(LLM)解析用户指令,下层通过运动基元(Motion Primitives)库生成关节轨迹。鉴于一些机器人的19自由度限制,本文引入迁移学习机制,将四足机器人崎岖地形平衡策略的步态控制经验迁移至人形机器人,通过域适配算法(Domain Adaptation)减少仿真-现实差距。
——实时执行层:依托例如自研的M107关节电机(峰值扭矩360N·m)与低延迟通信协议(传输延迟<5ms),实现动态环境下的快速响应。
通过跨形态机器人的迁移学习,解决人形机器人训练3D数据稀缺问题,同时结合边缘计算设备(如英伟达Jetson Thor)实现本地化决策,减少对云端API的依赖。
由于大模型利用了超大规模的训练数据,并且包含大量参数,使得它具备了超强的泛化能力与优秀的应用性能。
大模型的具身智能行为生成可以分为两大部分:一、人机交互;二、系统与环境的交互在人机交互部分,人与自然语言或图文信息的形式,将任务需求输入到多模态大模型中,模型对不同形式的输入进行特征的嵌入后,完成任务理解和概念推演,并生成知识和决策,最后由机器人生成面向任务指令的相应行为。
在系统与环境交互部分,机器人首先利用自身传感器,完成对情境的具身感知,然后根据大模型的学习结果对情境产生行为,最终完成行为的输出。
03 具身智能需要脑子,人形机器人更需要专属大模型
针对上述存在的技术瓶颈,现阶段一些企业在机器人研发机构人员应重点投入原生多模态大模型研发,通过联合预训练实现深层次模态融合,让机器人精准理解人类意图,在家庭服务、教育陪伴等场景实现自然流畅的人机互动,避免非原生模型的机械化任务执行。
优化原生多模态模型的深层交互机制,提升机器人对微小障碍物、隐蔽标识等细节信息的捕捉能力,增强其在动态环境中避障、导航和任务执行的精准度,减少因误判导致的失误。
此外,基于原生多模态模型构建统一深度学习架构,保障机器人推理连贯、逻辑合理,使其在救援等复杂场景中,能依据多模态信息规划出符合人类直觉的行动方案,提升任务执行效率。聚焦复杂跨模态任务训练,发挥原生多模态模型在复杂语义理解上的优势,针对救援、工业操作等复杂场景进行训练,助力机器人精准理解任务指令与环境信息,突破高端领域应用瓶颈。
也就是说,为提升人形机器人的动态适应能力,还是需要采用多任务学习设计,轻量化网络模型同步处理视觉SLAM与关节轨迹预测任务。通过注意力机制动态分配计算资源,例如在狭窄空间优先优化避障路径,而在开阔场景侧重运动平滑性。此外,未来 技术很有可能采用“模型压缩-硬件协同”两级优化。
这些现象很好地解释出,目前人类在人形机器人发生上的不足,要想使机器具有人类的认知能力,打造事件模型是十分必要的,它可以依托于大模型本身的能力,让机器人有可以专门思考的大脑,将物体、事件、事实等知识进行有效表征,进而构建一个持续学习的系统,如此情况下,人形机器人就学习去自主完美地执行任务了。
背靠深圳市物联网产业协会,【机器风潮】关注前沿机器人讯息,包括但不限于具身智能、人形机器人、协作机器人、服务机器人等。平台试图给行业从业者构建更高密度、更具价值的圈子。【机器风潮】正在组建各类行业群聊,以及行业活动,欢迎扫码添加工作人员加入。