登录
 注册

小米21自由度仿生灵巧手
作者:来源网络(侵权删)
来源:RFID世界网
日期:2026-11-04 09:02:53
摘要:据小米技术官微,小米近期正式披露面向工业场景的仿生灵巧手探索成果,挖掘了高自由度仿生手在制造场景通用性的价值与收益。根据介绍,基于小米汽车-智能制造部中试中心的 1827 个真实作业 SOP,并延续极致仿生路线,小米设计了一款 21 自由度、26 电机混合驱动、1500 点高密度全掌触觉的高自由度仿生手。
关键词:灵巧手
据小米技术官微,小米近期正式披露面向工业场景的仿生灵巧手探索成果,挖掘了高自由度仿生手在制造场景通用性的价值与收益。
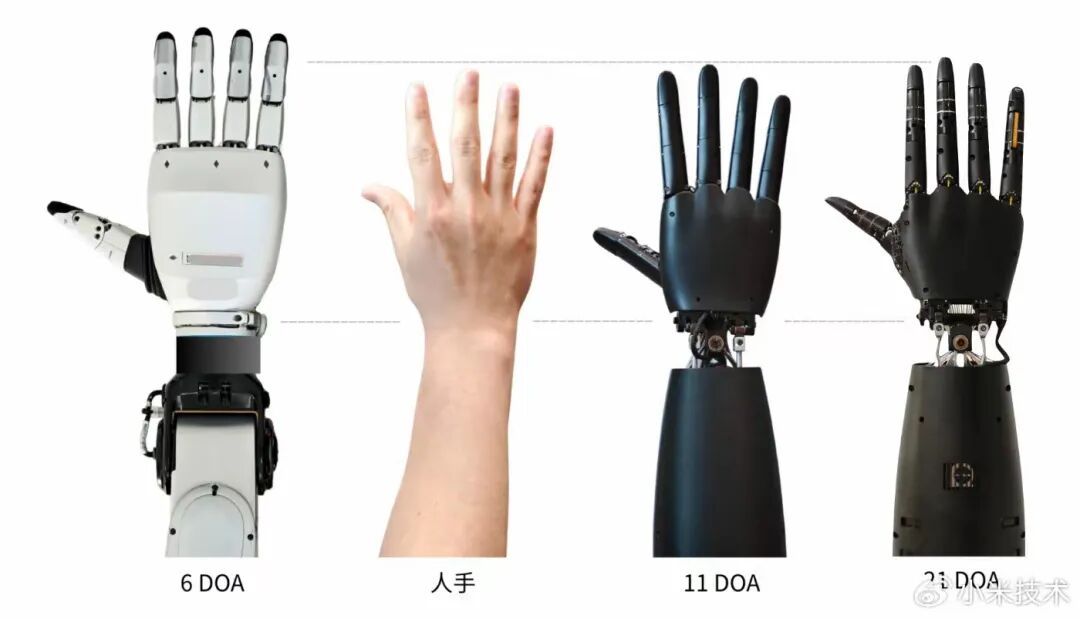
根据介绍,基于小米汽车-智能制造部中试中心的 1827 个真实作业 SOP,并延续极致仿生路线,小米设计了一款 21 自由度、26 电机混合驱动、1500 点高密度全掌触觉的高自由度仿生手。
该仿生手以柔性制造真实场景作为设计原点,小米机器人团队从汽车工厂 16 个典型工段 2579 个 SOP 中,选择 1827 个进行数据采集和分析验证。其采用混合驱动设计 + 腱绳张力控制实现精准抓握力控、提升灵巧手可靠性和可维护性,并对散热体系、全掌触觉进行系统性优化。
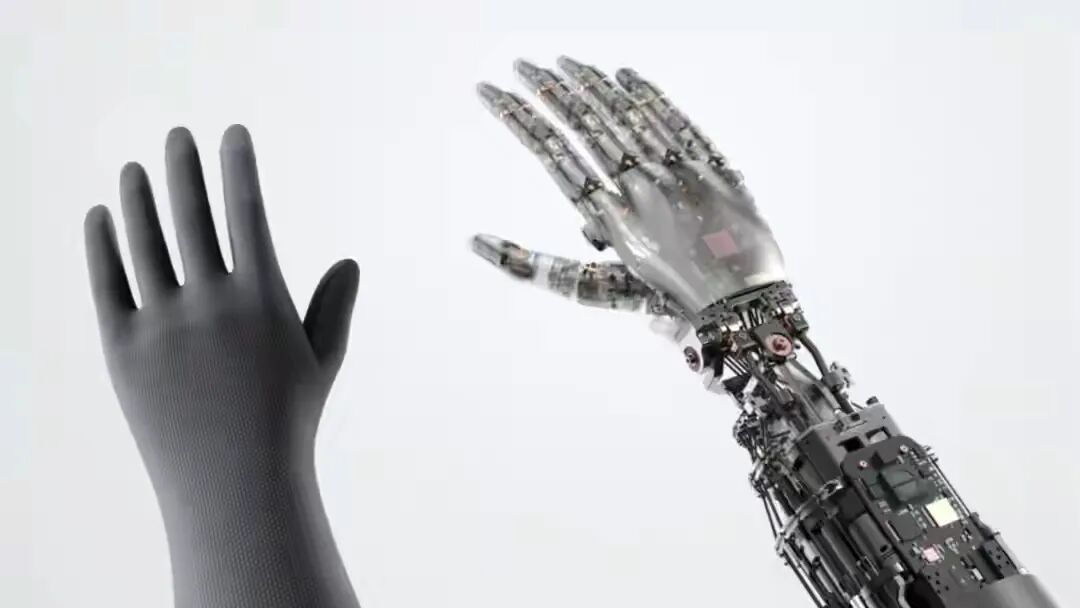
此前,8月19日开幕的世界机器人大会上,化身“花艺师”的小米新一代人形机器人首次向公众展示亮相。
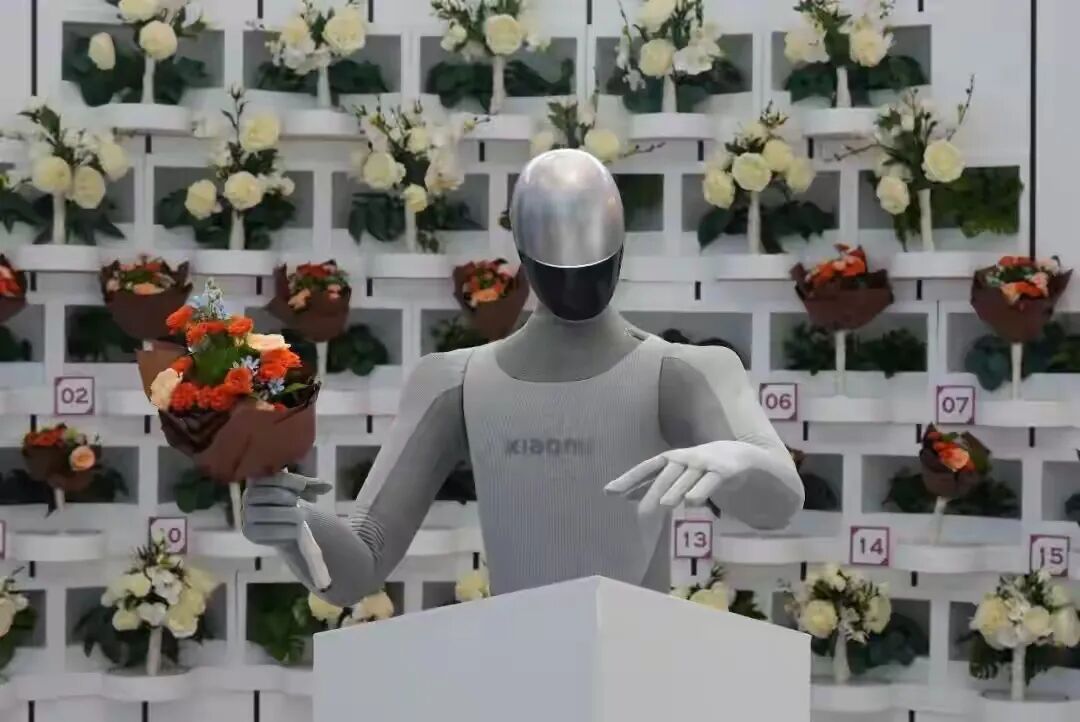
小米新一代人形机器人身高1.7米,全身66个关节。小米机器人总经理向迪昀透露,1.7米的身高是参考产线工人的身高而设计,从而便于机器人直接在为人类设计的工位上“实习”干活。66个关节的设计,也是基于工厂实际生产场景需求所倒推出的技术方案:研发团队拉取了汽车工厂2000多个岗位的作业动作,按人体能触及的运动空间反推架构而进行了设计。